工程学导论
MECHANICAL ENGINEERING · ROBOTICS
我是朱星月,上海交通大学机械工程专业博士研究生。从第一次工程实践到刚柔耦合机器人研究,我持续探索机构、材料与感知如何共同塑造机器人的运动与交互。
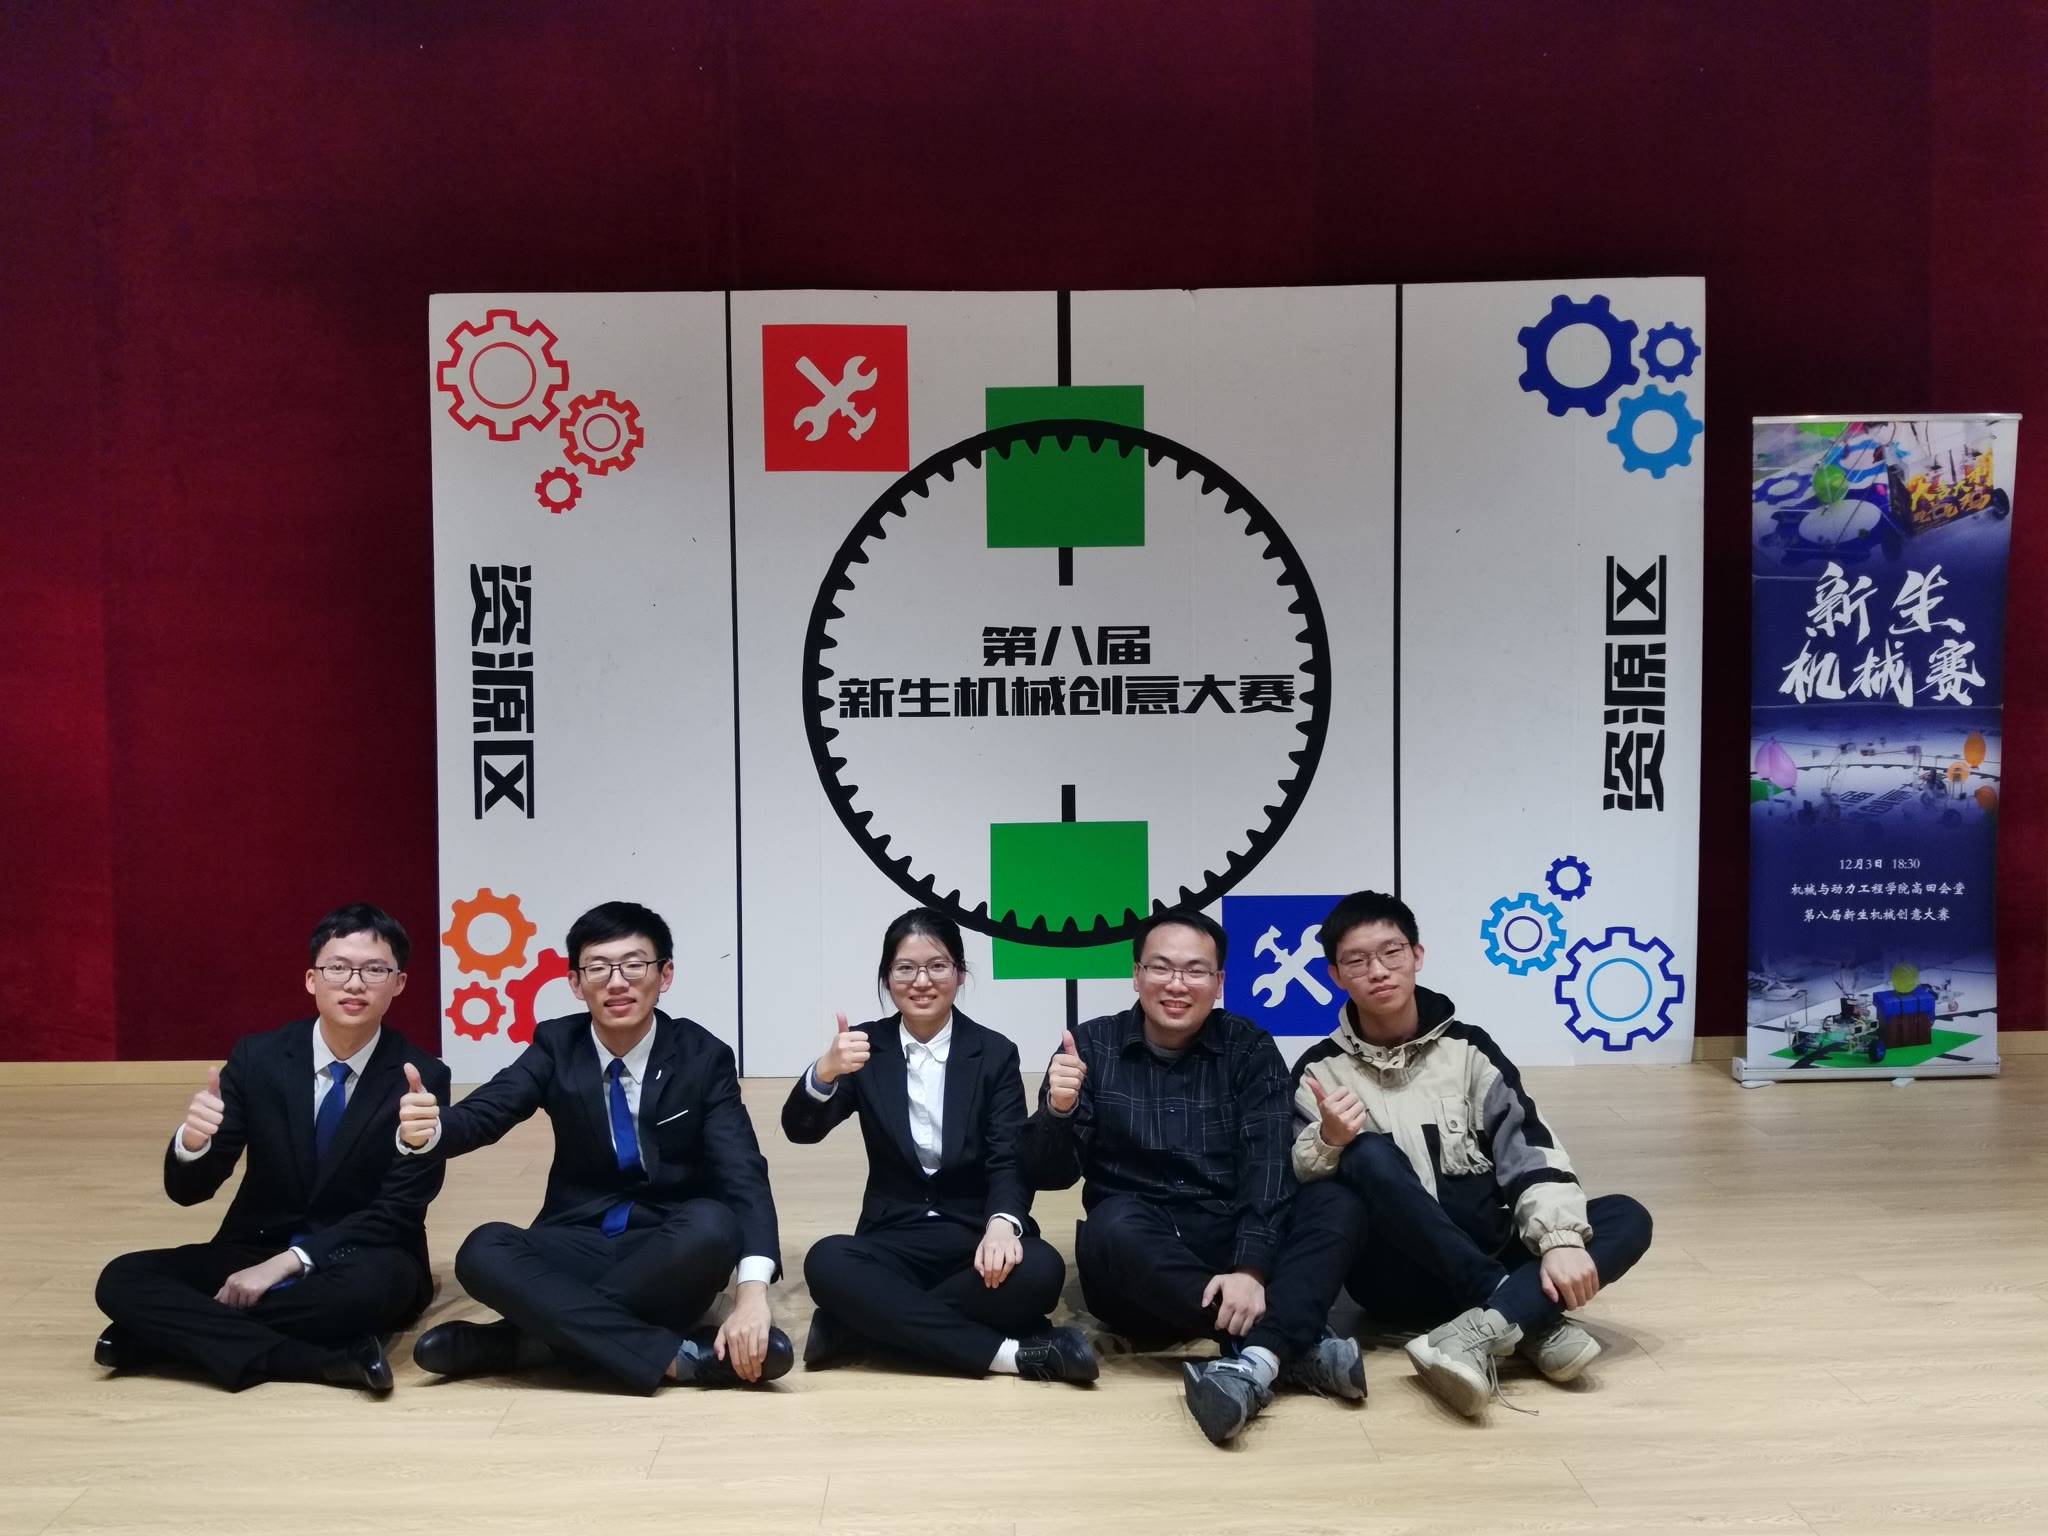
沿时间,认识我 ↘工程学导论 / 机械赛
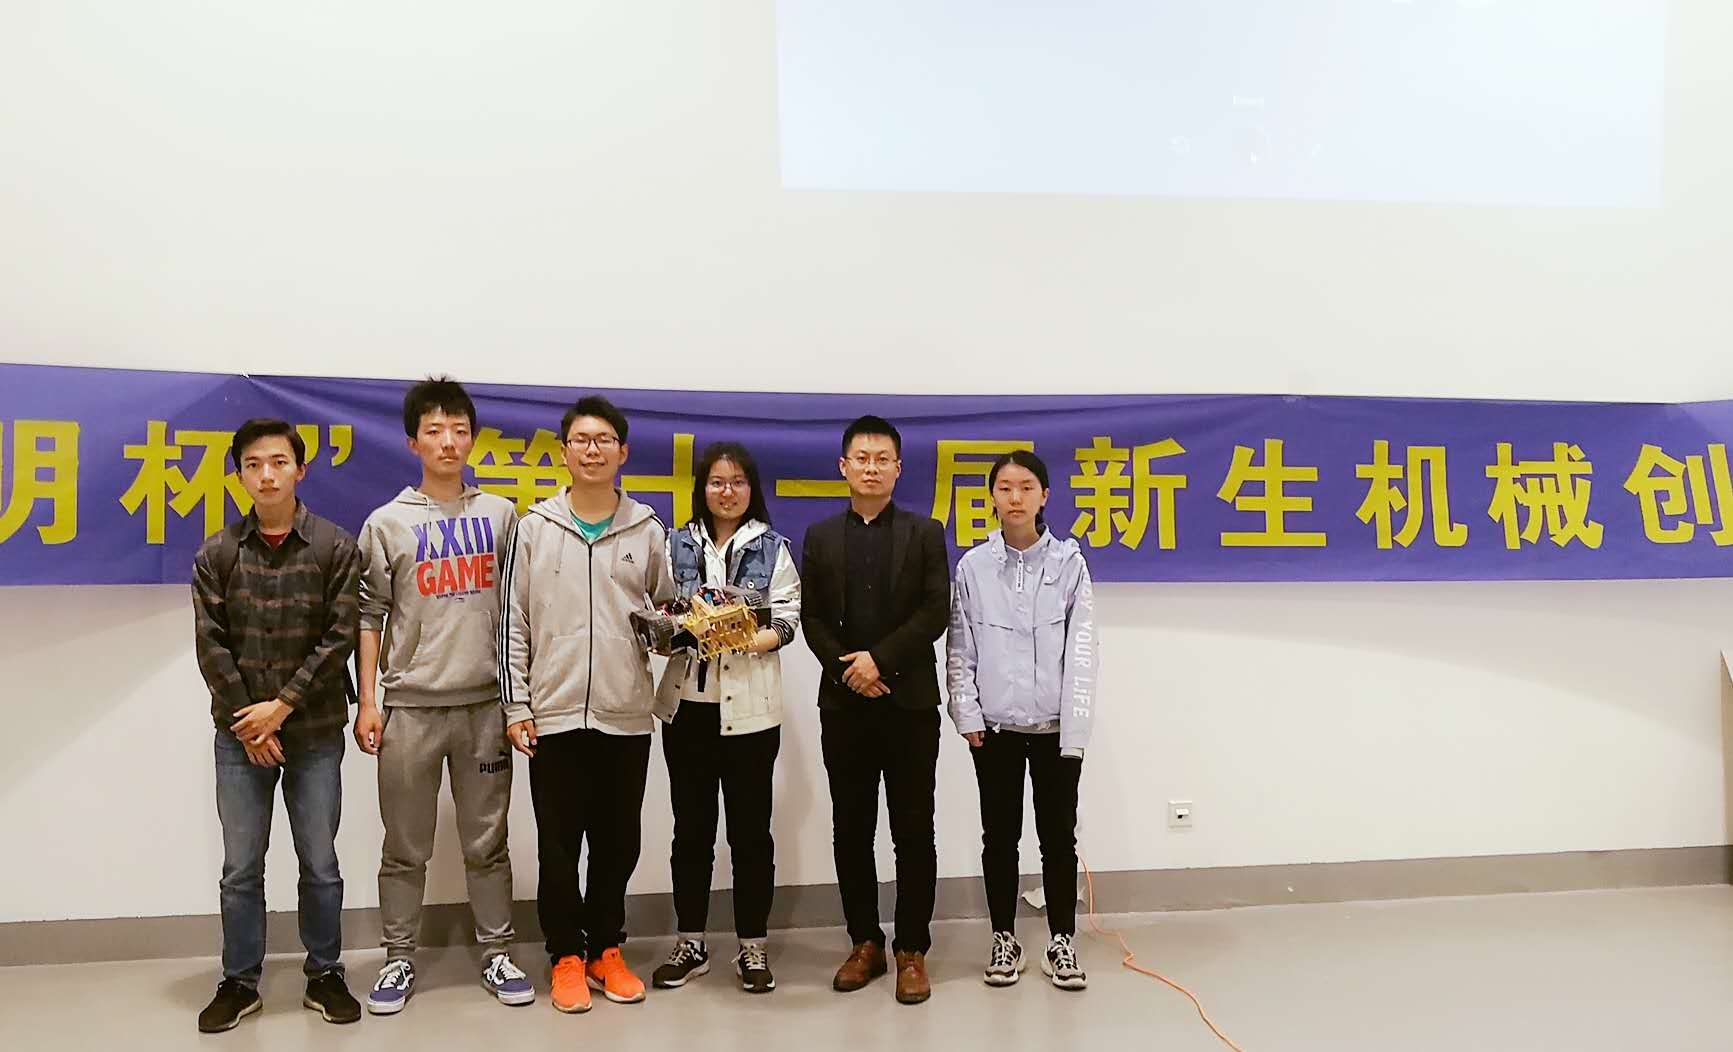
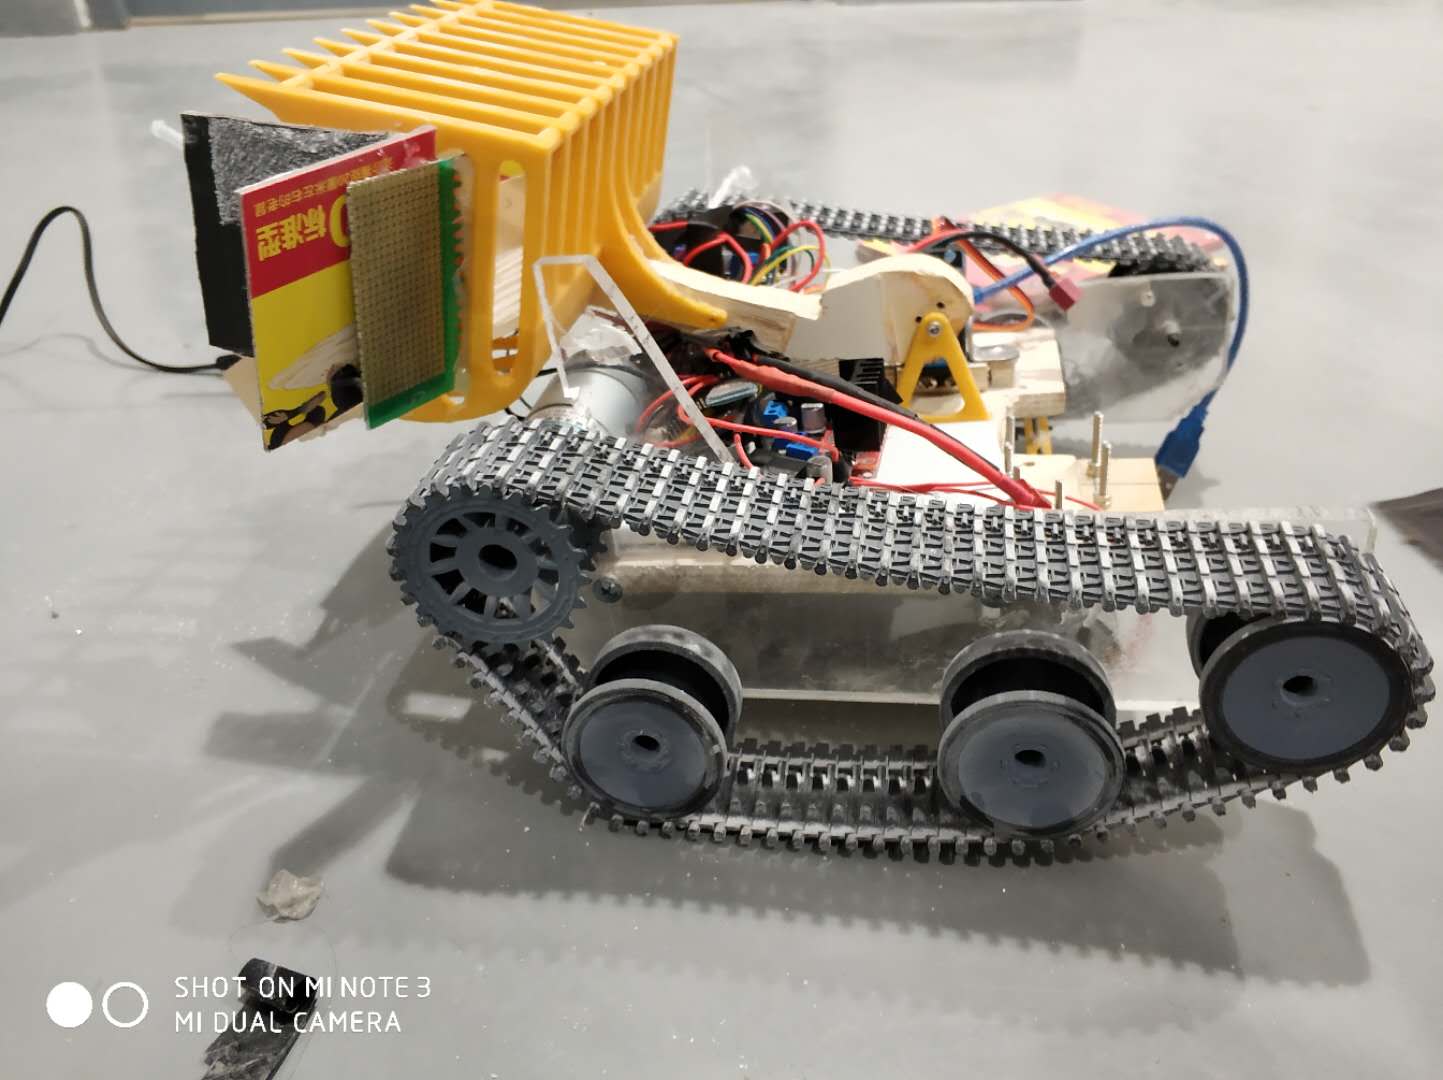
从工程学导论到机械赛,在设计、制作与团队协作中开启机械工程探索。
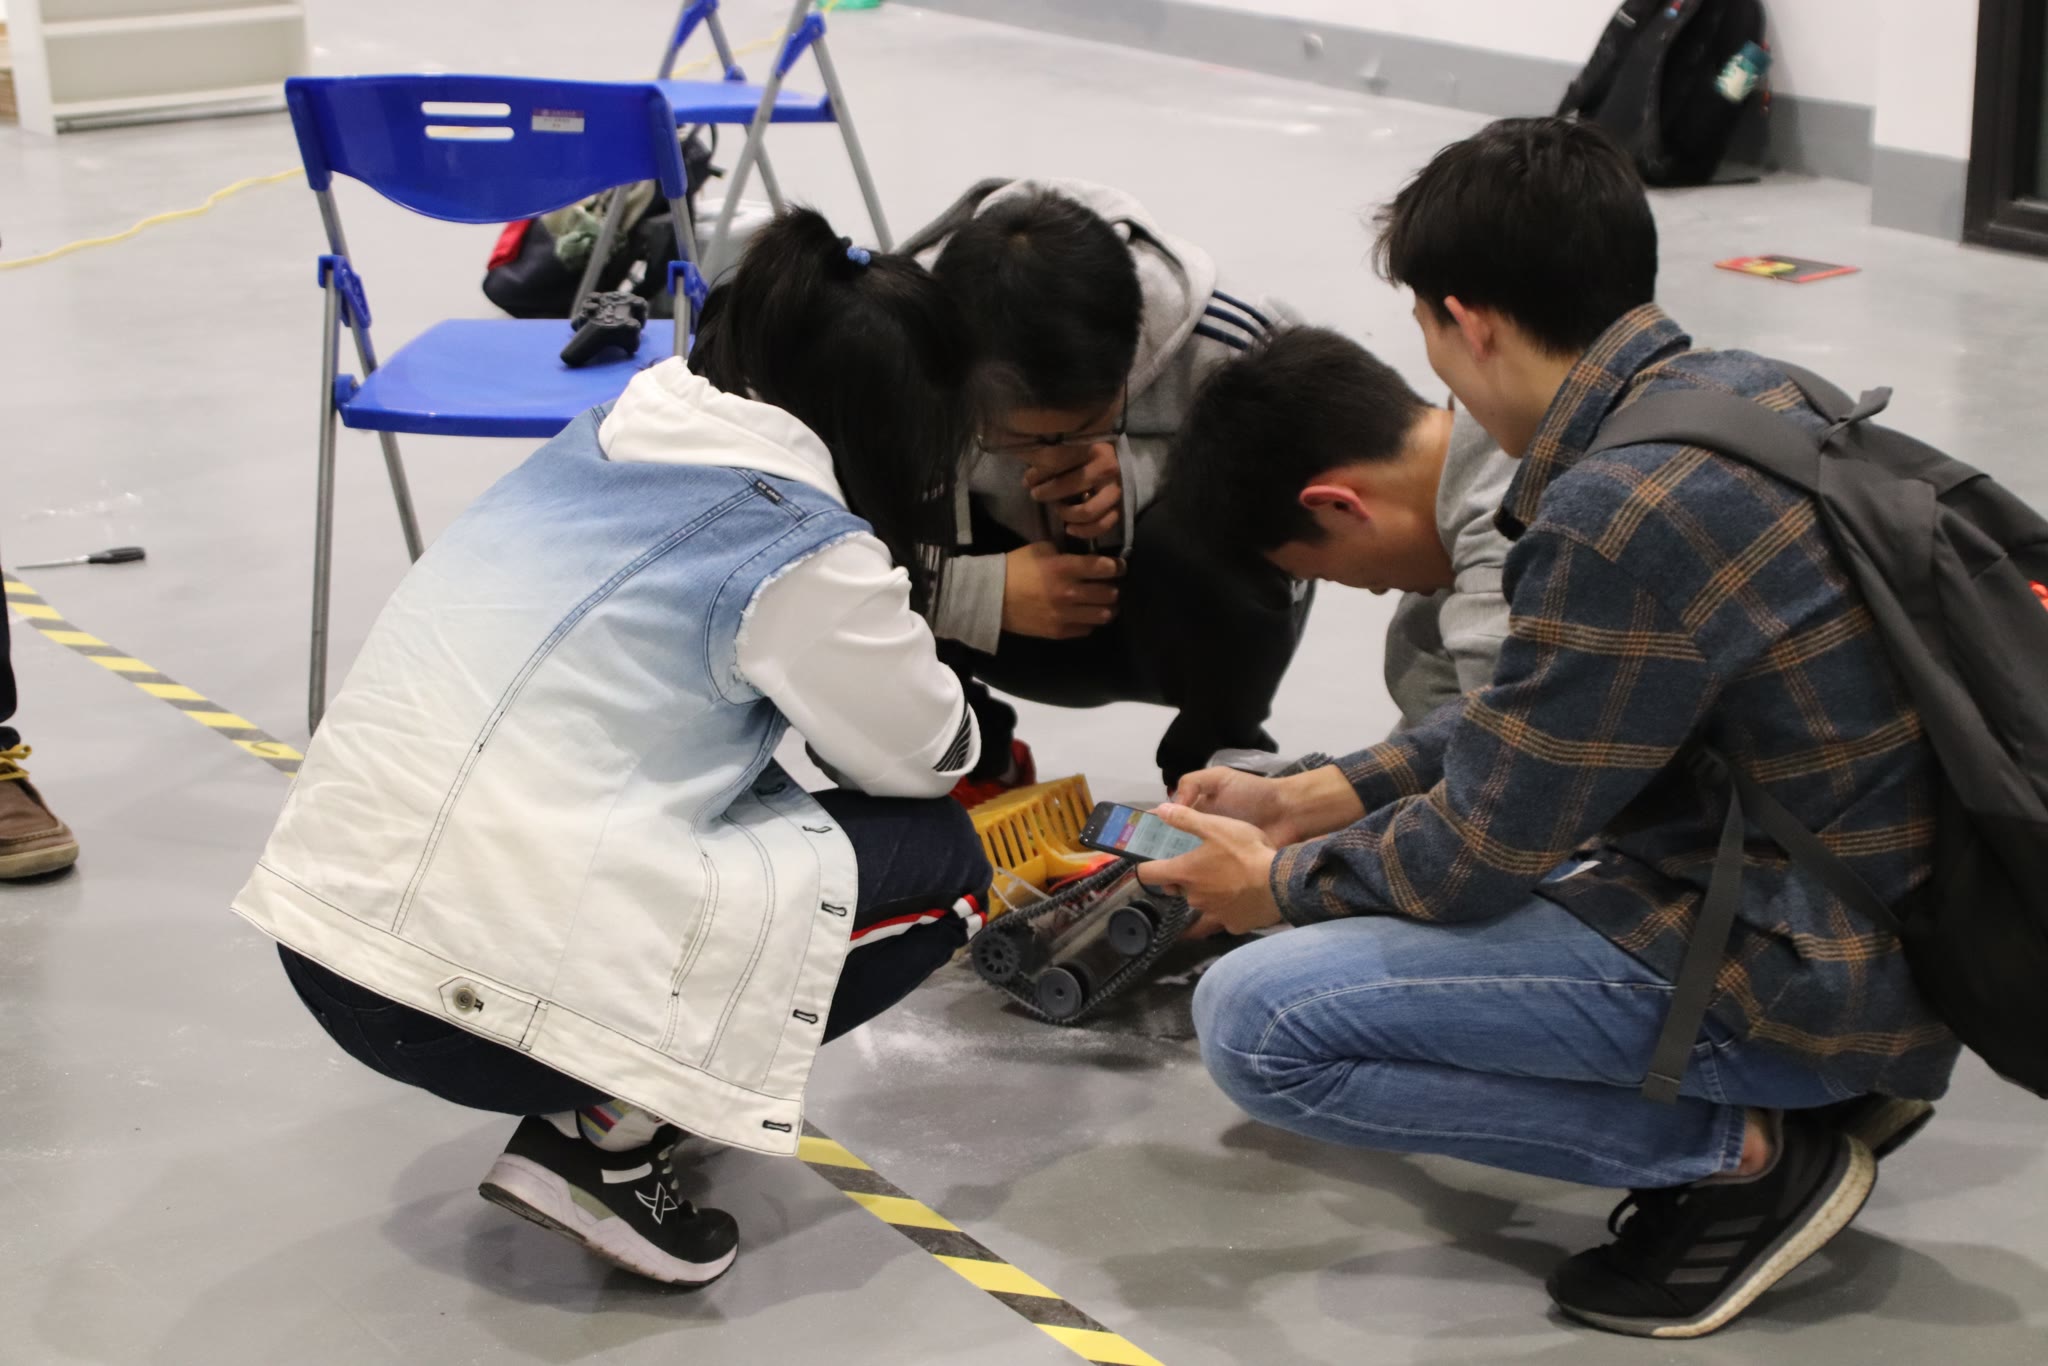
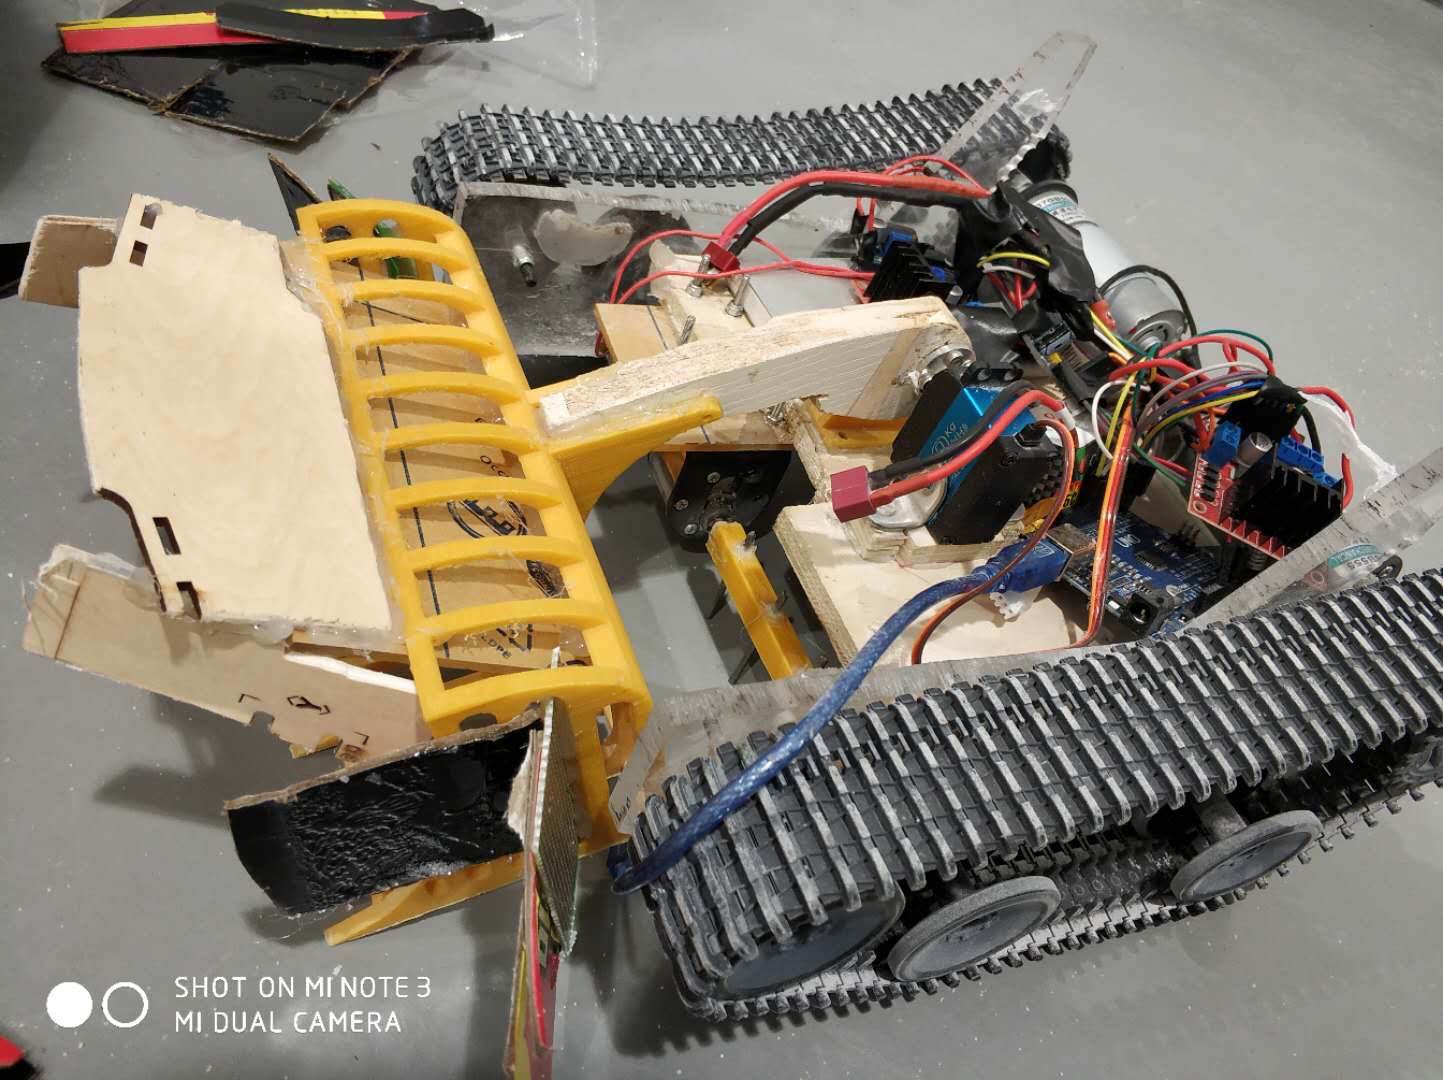
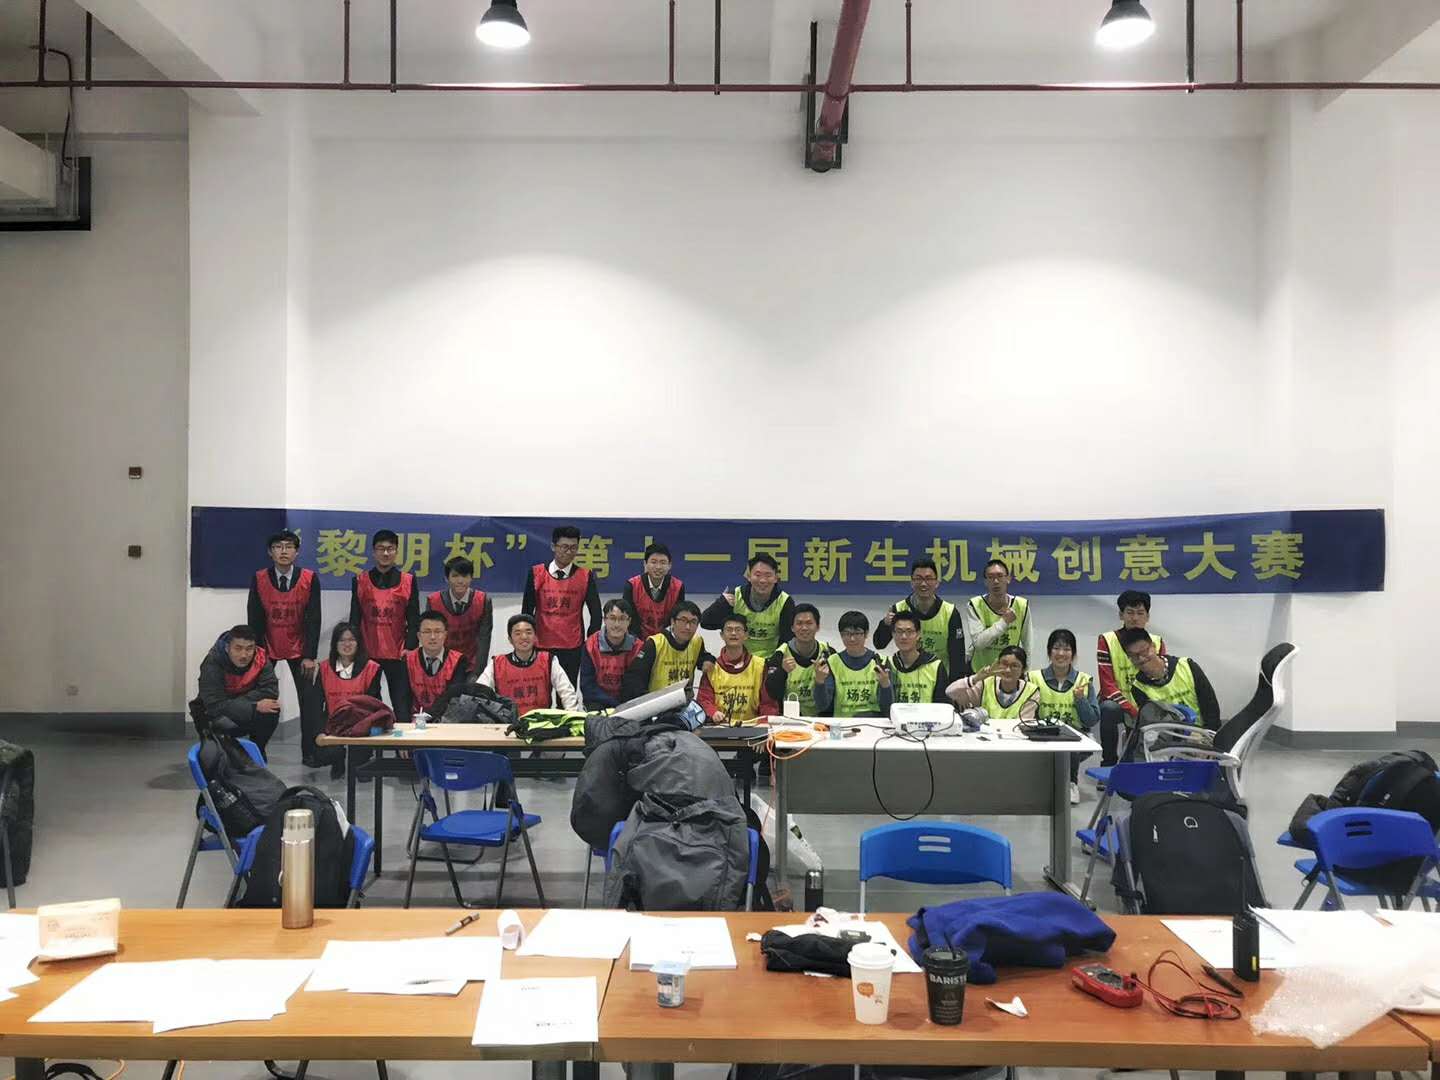
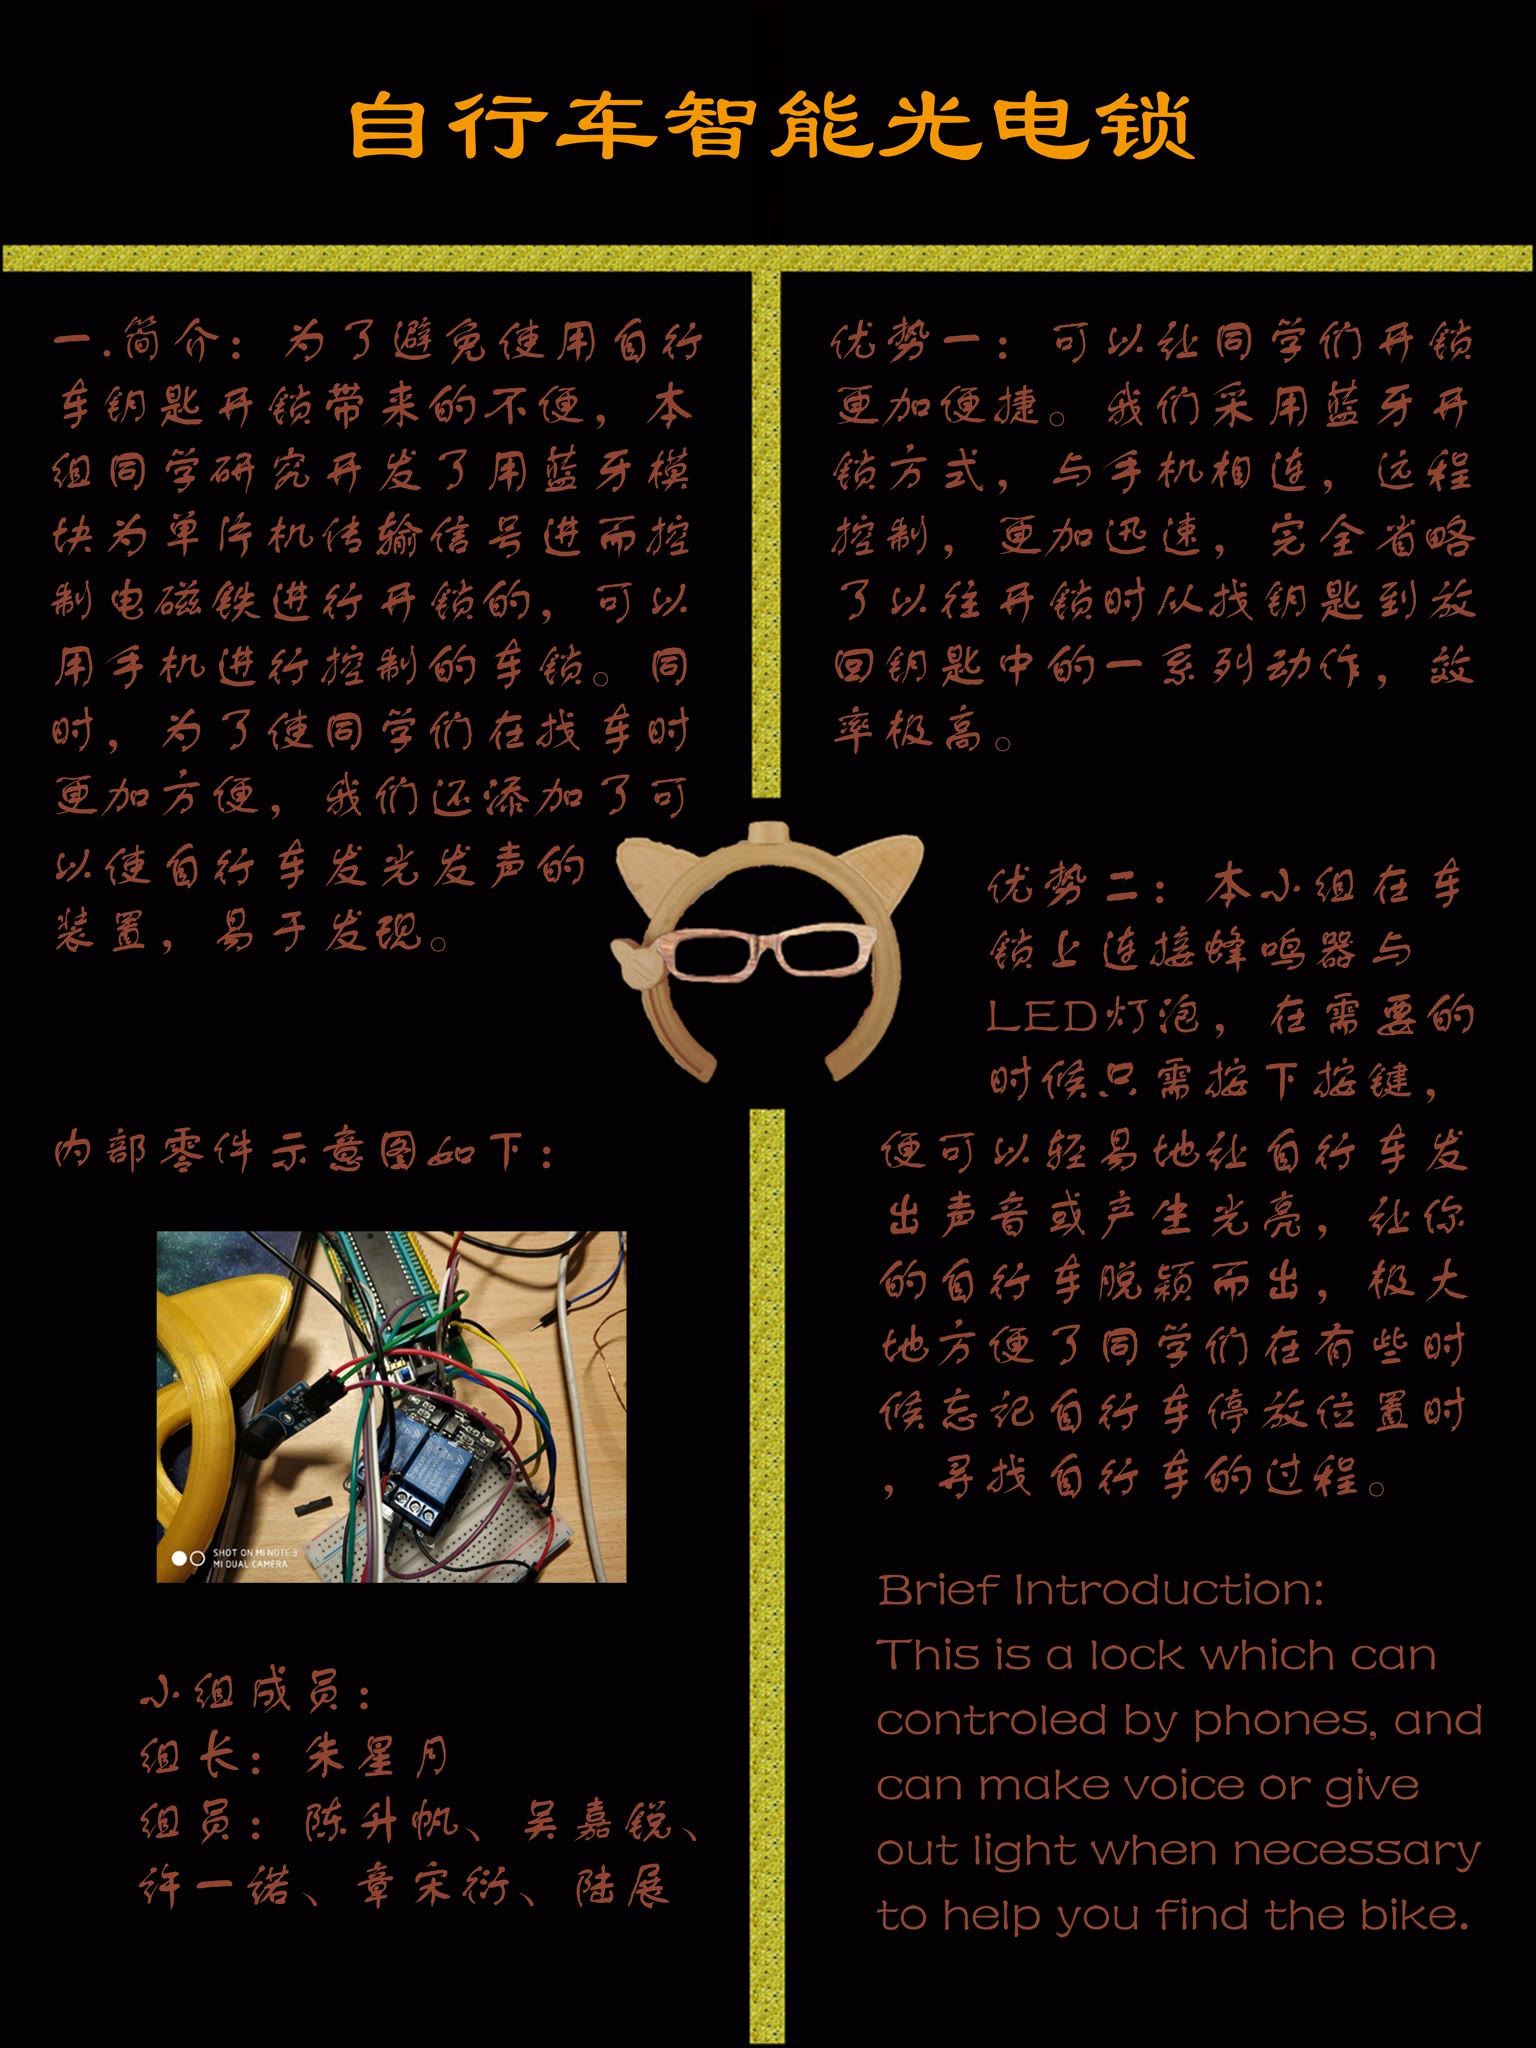
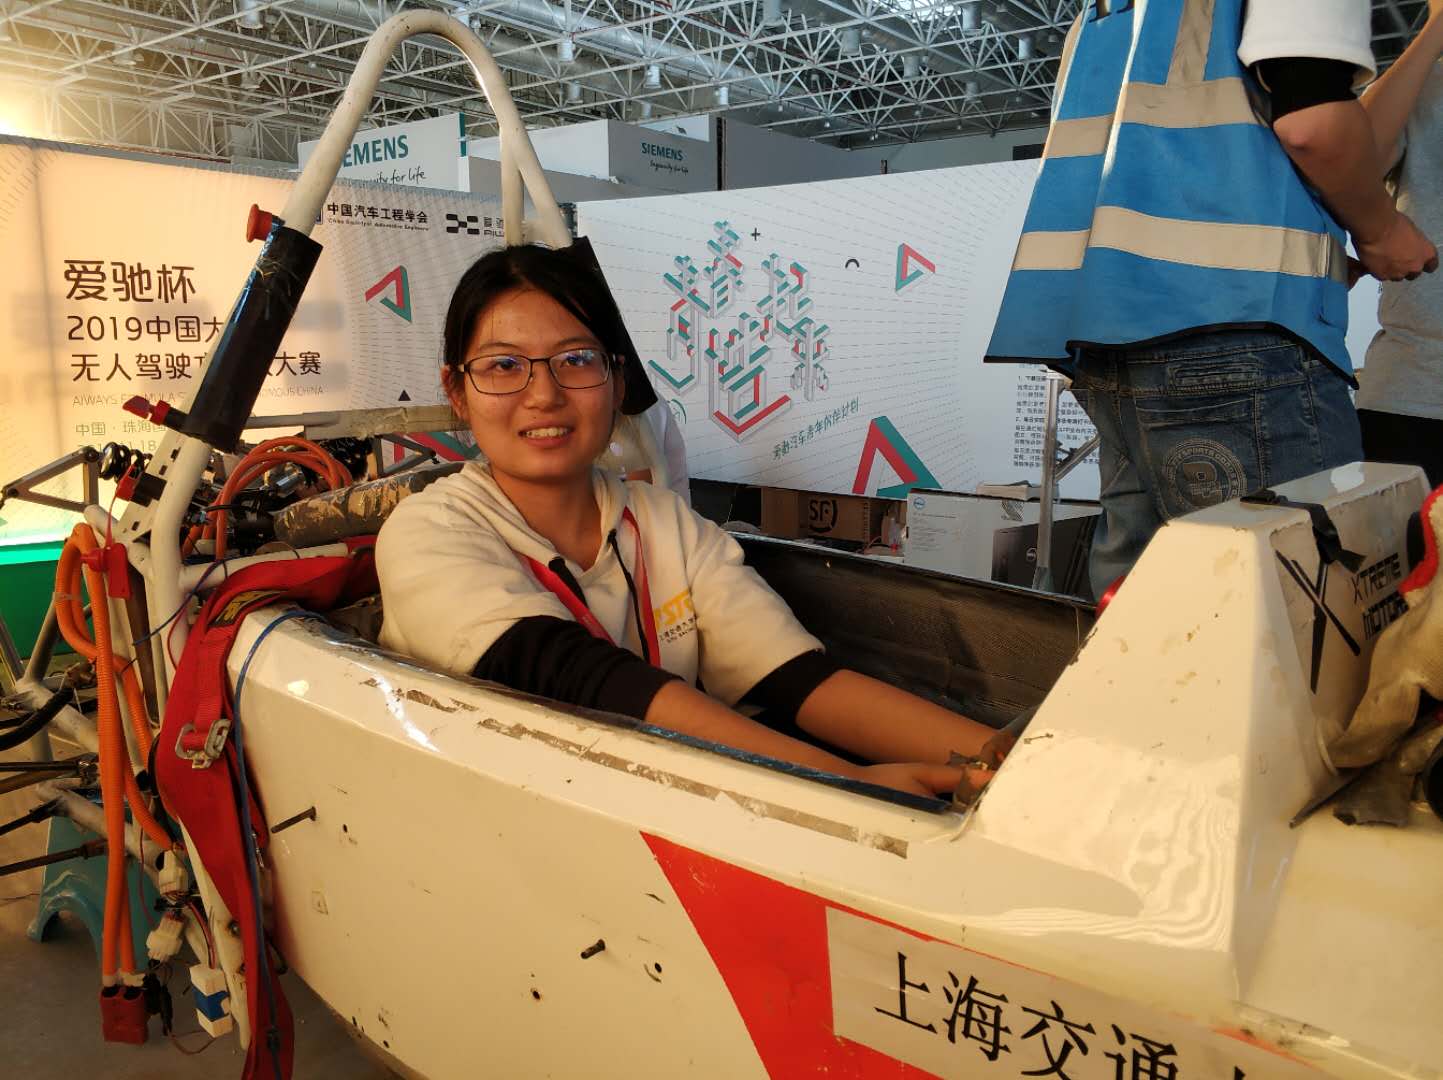
赛车队 / 太阳系行星系统
参与校赛车队驱动与控制组;“快乐星球—太阳系行星系统模型”担任项目组长,获设计与制造1课程项目展一等奖(2020.7)。赛车队获2019爱驰杯中国大学生无人驾驶方程式大赛三等奖。
陆空两栖机器狗 / 机械赛组织
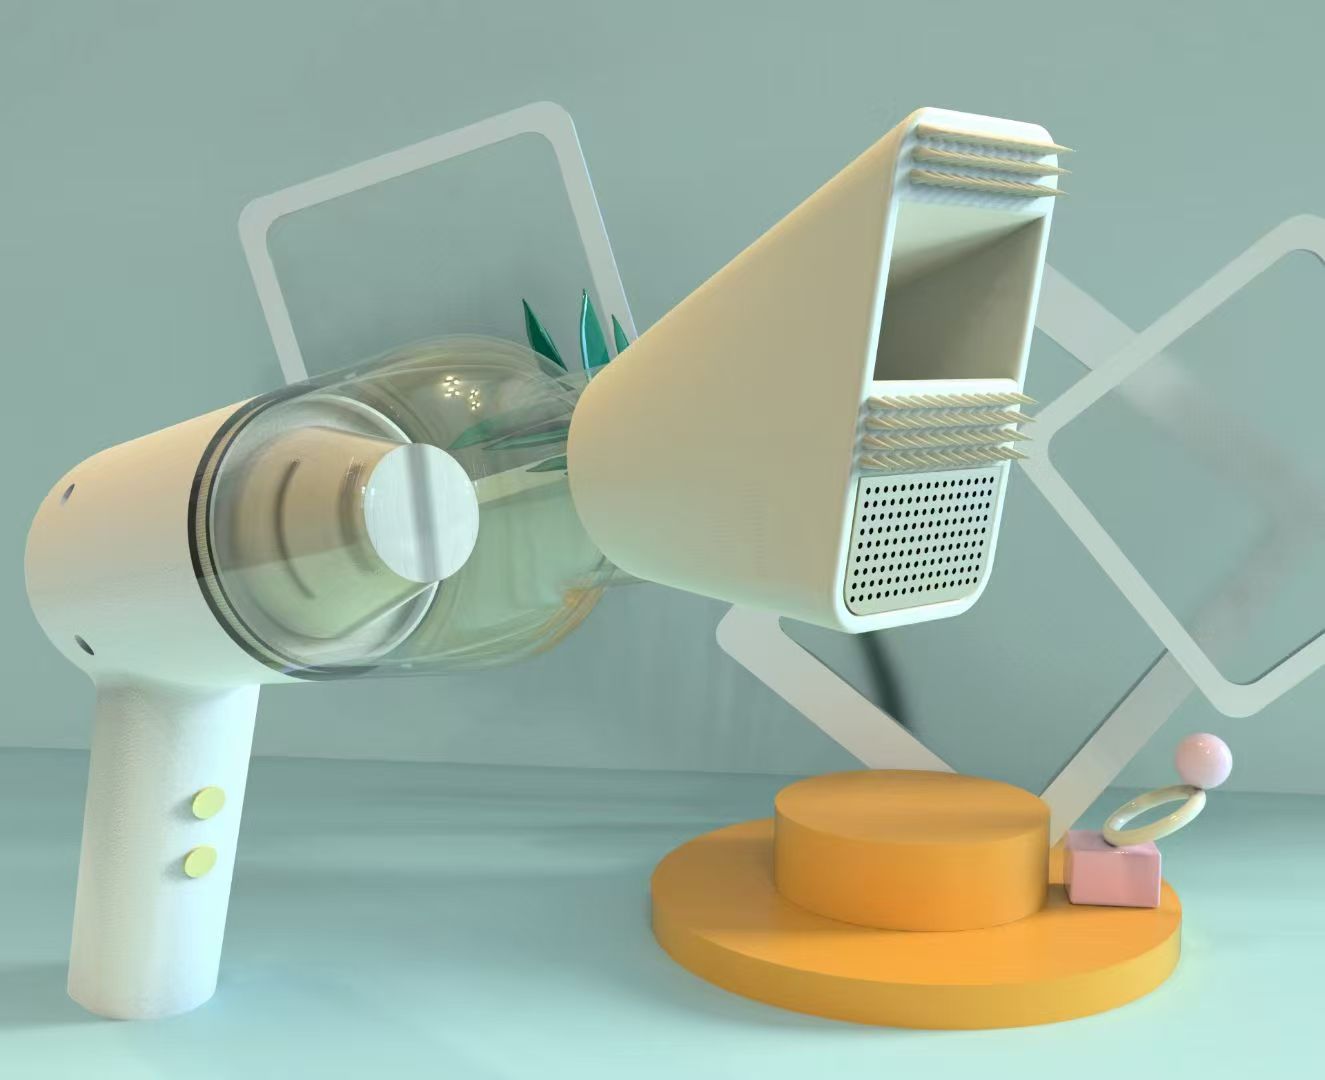
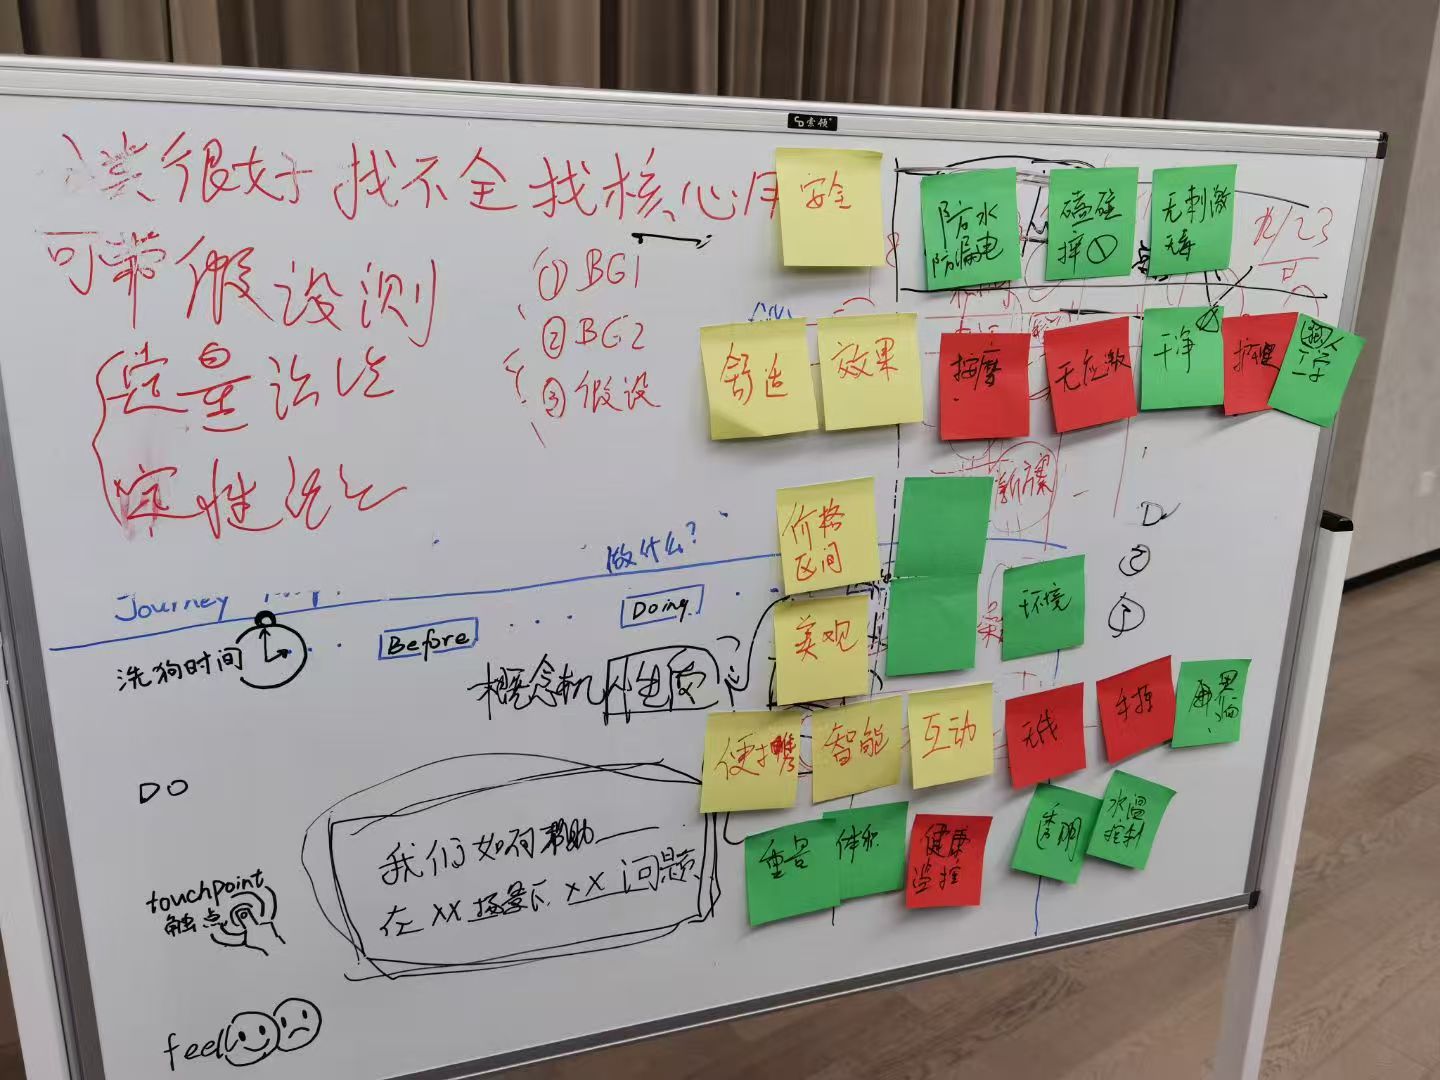
参与“feigo—陆空两栖机器狗”,获设计与制造2课程项目展一等奖(2021.1);作为项目组长参与低血糖症状监测与预防研究,获第六届上海交通大学钱学森杯一等奖(2021.4)。
月面跳跃 / XBOT-CAMP
本科毕设“新型星球表面探索者”担任项目组长,获恒星杯卓越工程师联盟毕业设计大赛二等奖、最具商业价值奖(2022.6);参与XbotPark创业训练营。
折纸执行器 / 刚柔耦合手指 / 柔顺夹持
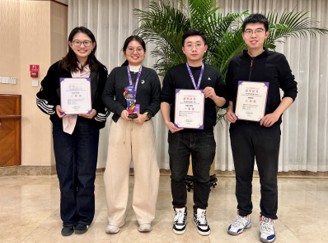
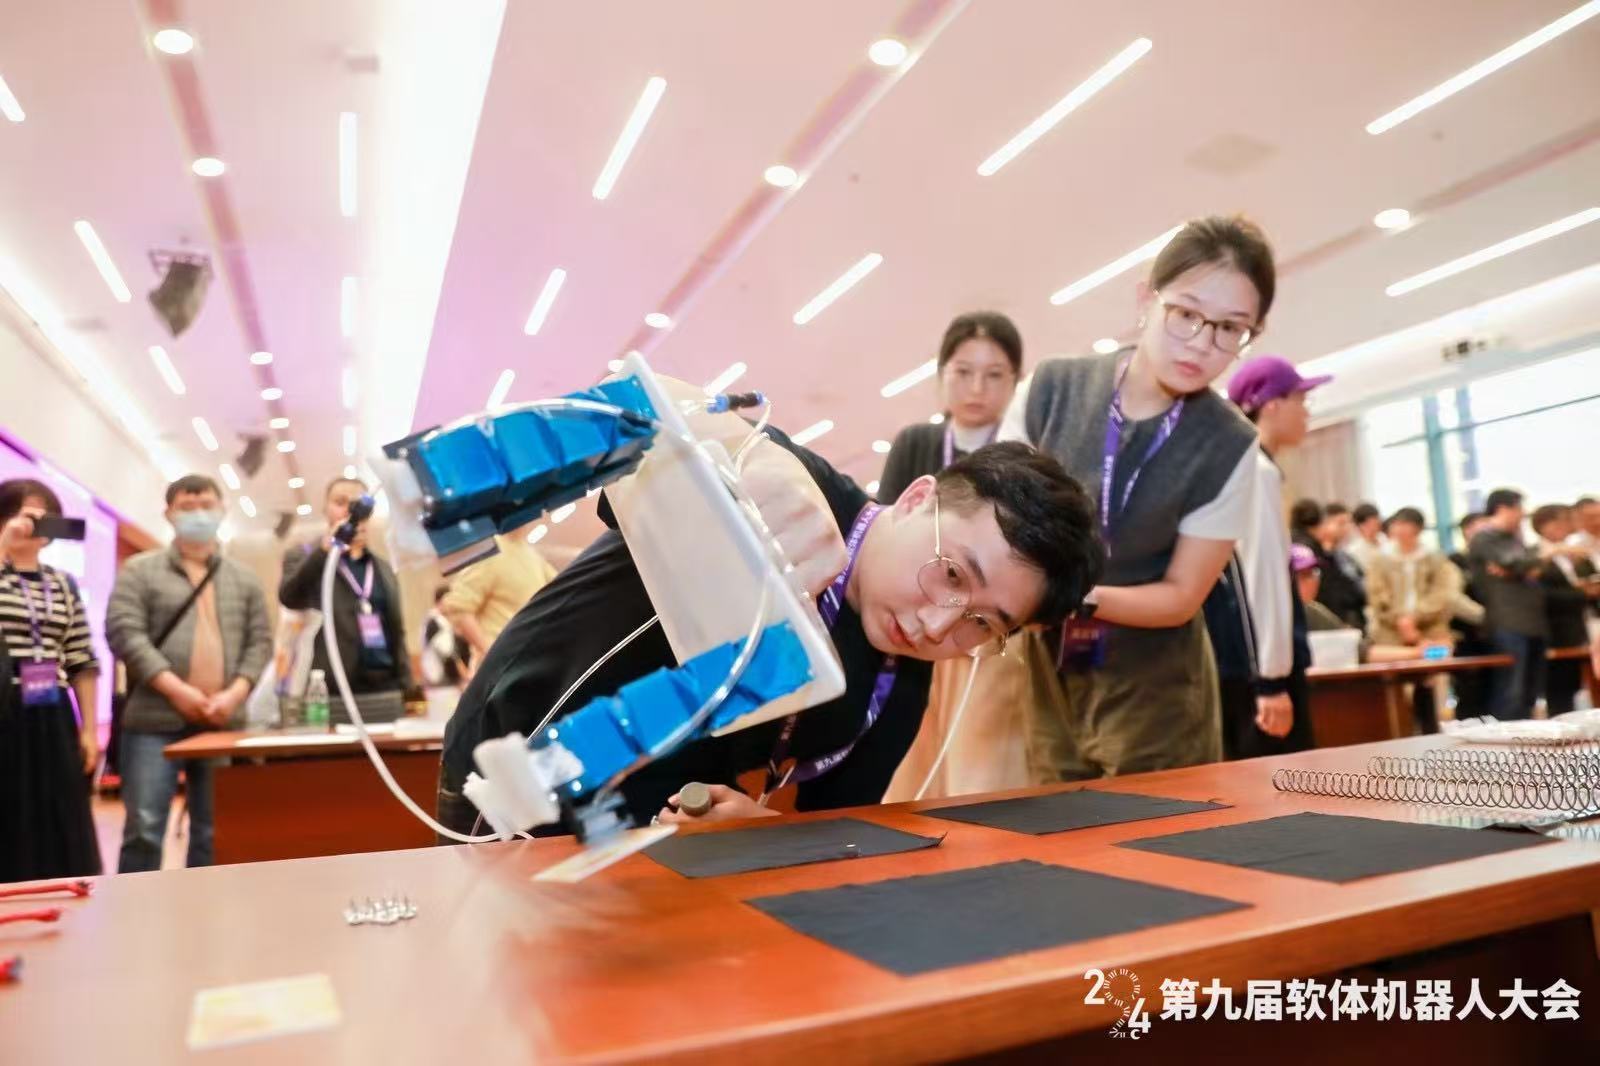
硕士:2022–2024;博士:2024年春至今,预计2028年毕业。围绕刚柔耦合机器人、柔顺与灵巧操作、机器人机构学展开研究。2024年11月,参与的刚-弹-软耦合高性能气动机械手获第九届软体机器人大会机器人竞赛一等奖。
SELECTED PUBLICATIONS
从机构运动学到气动折纸执行器与柔顺夹持。
Mechanism and Machine Theory · 231, 106650 · 第一作者
International Journal of Mechanical Sciences · 287, 109935 · 第二作者
Mechanism and Machine Theory · 第三作者
ICIRA / Lecture Notes in Artificial Intelligence · 第一作者
RSS Workshop on Dexterous Manipulation · 第四作者
Mechanism and Machine Theory · 190, 105433 · 第三作者